Kran für Mondlandefähren: ESA testet Modell des Systems Loader
Die geplanten Mondlandefähren Argonaut der Europäischen Weltraumorganisation ESA sollen bis zu 1.500 Kilogramm Fracht auf den Mond bringen, darunter Rover, wissenschaftliche Instrumente und Bauteile für eine Infrastruktur auf dem Mond. Manche Fracht muss jedoch mehrere Meter von der Landefähre entfernt abgesetzt werden, außerhalb der Reichweite von Roboterarmen. Dafür hat das rumänische Forschungsinstitut COMOTI gemeinsam mit dem Unternehmen Initium Space einen Kran entwickelt. Ein verkleinertes Modell wurde nun im Labor für Planetenrobotik der ESA in den Niederlanden getestet.
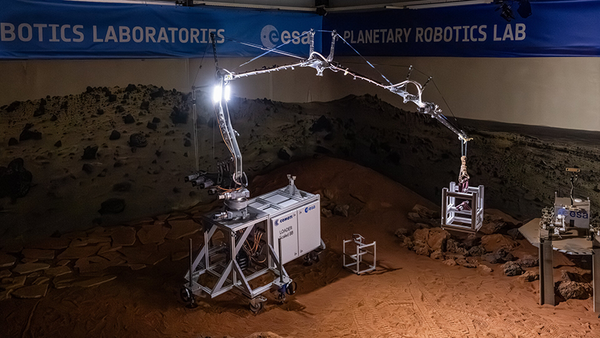
Bild: ESA
Im Labor mit einem Sechstel der Last
Der Kran trägt den Projektnamen Loader und wird über das Technology Development Element der ESA gefördert, ein Programm zur Entwicklung neuer Technologien. In voller Größe soll er auf dem Mond bis zu 1.000 Kilogramm von einer Landefähre wie Argonaut heben und bis zu sechs Meter entfernt absetzen. Die Ausführung für den Mond wird nach Angaben der ESA mehr als doppelt so groß sein wie das Modell.
Im Labor bewegte das Modell die Nachbildung einer Nutzlast. Unter Erdschwerkraft hebt es 30 Kilogramm. Weil die Schwerkraft auf dem Mond nur etwa ein Sechstel der Erdschwerkraft beträgt, entspricht das dort etwas mehr als 180 Kilogramm. Nach Angaben des ESA-Robotikingenieurs Gunter Just dienten die Versuche dazu, Funktion und Genauigkeit des Geräts unter Laborbedingungen zu prüfen. Laut Daniel Useriu von COMOTI hat das Team seine ursprünglichen Erwartungen erfüllt und in einigen Bereichen übertroffen.
Zusammengefaltet zum Mond
Der Kran soll zusammengefaltet auf dem Nutzlastdeck der Landefähre starten und sich erst nach der Landung entfalten. Ein System zur Kabelführung und eine festgelegte Reihenfolge beim Ausklappen halten ihn im verstauten Zustand kompakt. Eine Nivelliervorrichtung sorgt dafür, dass er auch auf geneigtem Gelände senkrecht steht. Der lange Arm hat zwei Gelenke und endet in zwei Greifern. Der eine ist passiv und federbelastet und rastet ohne Stromversorgung ein. Der andere wird über eine Batterie betrieben und kann die Last drehen, um sie genau zu platzieren.
Als Nächstes soll der Kran auf Grundlage der Ergebnisse mit dem Demonstrator weiterentwickelt werden. Nach Angaben von COMOTI ist dafür noch umfangreiche Arbeit nötig.
Quelle: https://www.esa.int/ESA_Multimedia/Images/2026/10/Moon_crane_to_take_a_load_off_lunar_landers
(Diese Zusammenfassung wurde mithilfe von KI erstellt.)